APPLICAZIONI / ROBOTICA & EOAT
Parti di Robot in Fibra di Carbonio: Scelte Ingegneristiche per Robotica e EOAT
Nella robotica, la domanda utile non è semplicemente se la fibra di carbonio sia più leggera del metallo. È se una struttura in movimento può soddisfare i requisiti di rigidità, interfaccia, ciclo di lavoro e ispezione con una massa assemblata inferiore.
Valutare l'assemblaggio finito sotto gli stessi carichi, vincoli geometrico e test di accettazione. Una scheda dati del materiale o una percentuale di risparmio di peso non sono un risultato a livello robotico.
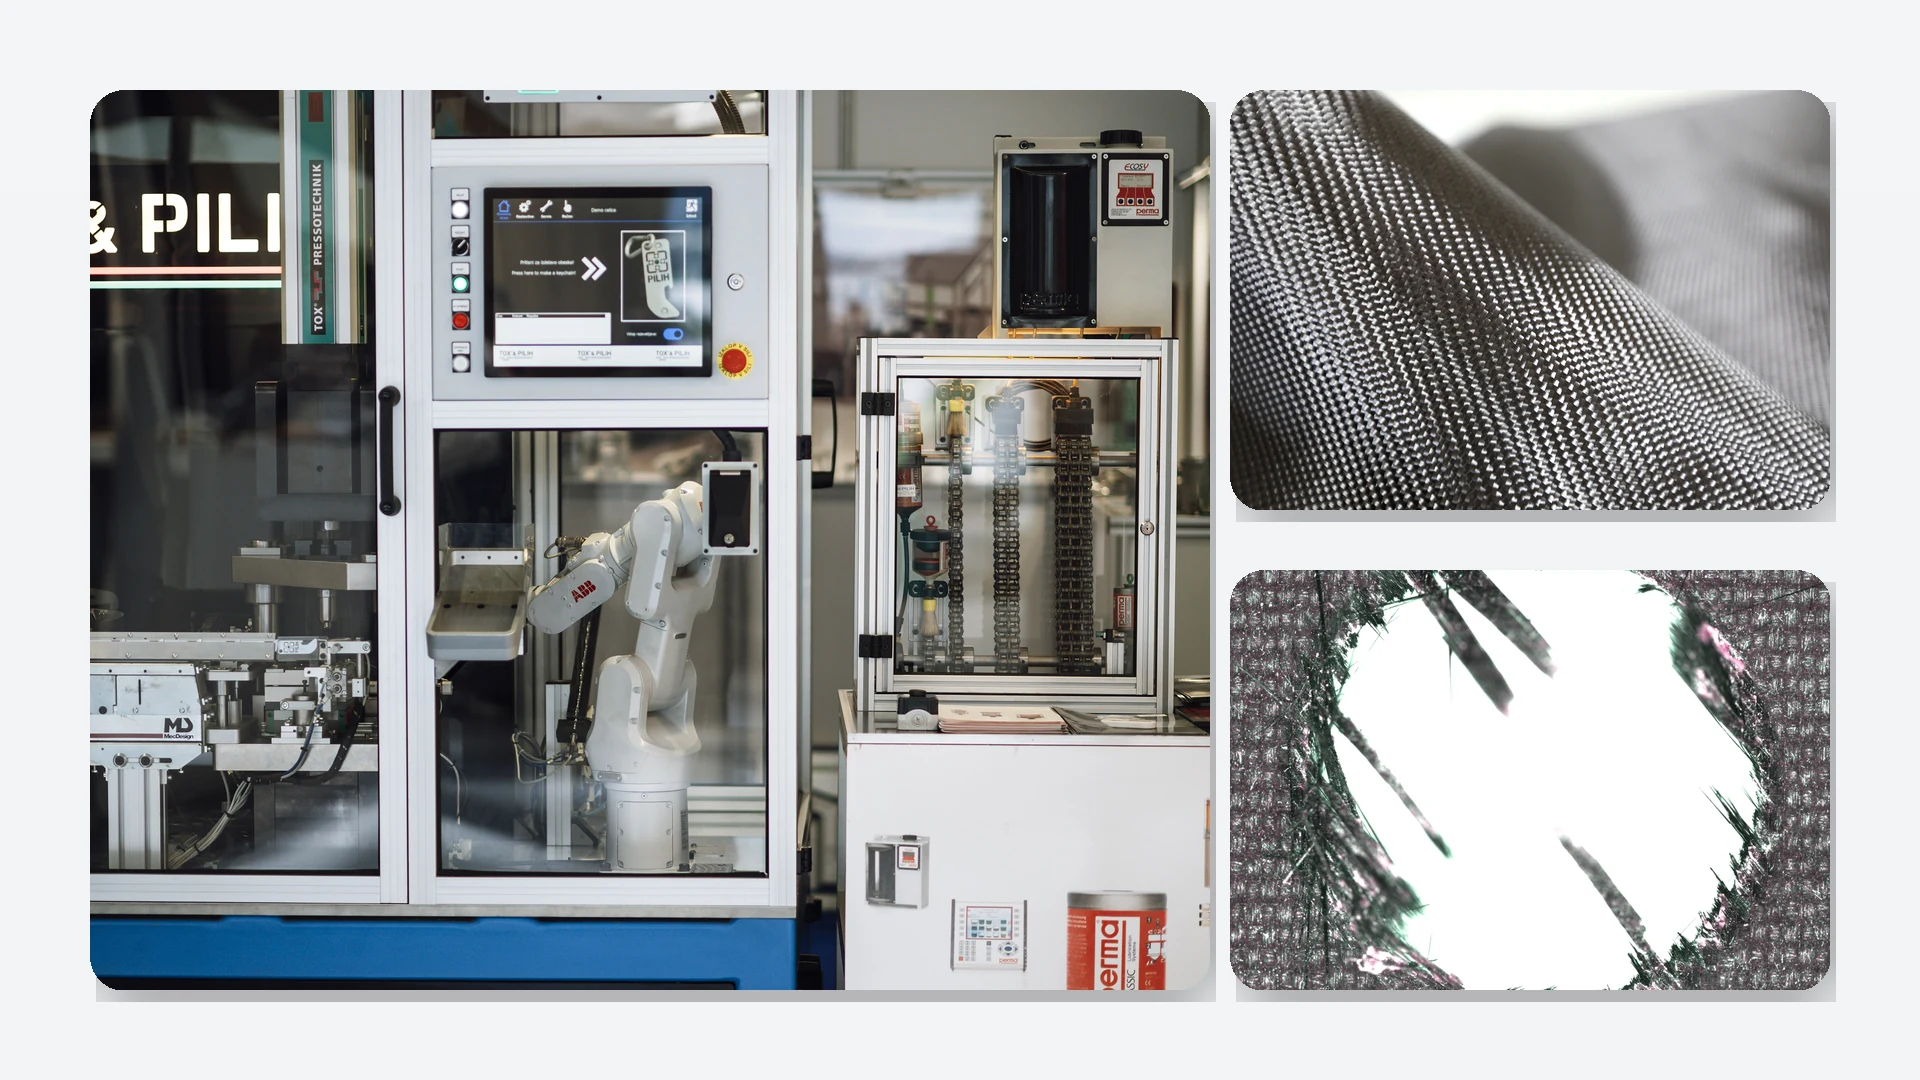
Immagine illustrativa della robotica con licenza; non un caso cliente CFRPWorks, componente robotico qualificato o affermazione di prestazioni testate.
Iniziare con il vincolo del sistema in movimento
Un concetto composito è più facile da giudicare quando il vincolo a livello robotico è nominato prima del materiale. Quattro domande di solito rivelano se la struttura merita ulteriori valutazioni.
01
Massa in movimento
Quale parte dello strumento o del link si muove e quanto è lontana la sua massa dall'asse del polso o della giuntura?
02
Percorso del carico
Dove entrano effettivamente nella struttura i carichi di flessione, torsione, forza di serraggio, impatto e fermata di emergenza?
03
Interfaccia
Quale flangia, insert, cuscinetto, elemento di fissaggio o interfaccia del gripper trasferisce il carico locale nel laminato?
04
Accettazione
Quale metodo di deflessione della punta dello strumento, allineamento, ispezione o validazione deciderà se lo strumento assemblato è accettabile?
RUOLI STRUTTURALI POSSIBILI
Dove la fibra di carbonio potrebbe adattarsi in un robot
I diversi componenti robotici richiedono cose diverse da un laminato. La fibra di carbonio può servire come elemento strutturale mentre cuscinetti, attuatori, pad di contatto e elementi di fissaggio mantengono i loro ruoli specializzati.
Trave EOAT a lungo raggio
La massa lontana dal polso aumenta il momento e può complicare l'allineamento durante l'accelerazione.
Controlla: offset del centro utensile, massa combinata utensile/oggetto, layout di aspirazione, accelerazione di picco, deflessione del braccio a sbalzo e supporto.
Telaio di supporto del gripper
Un telaio strutturale può proteggere l'allineamento delle ganasce senza assegnare usura o contatto a un bordo laminato esposto.
Controlla: percorso della forza di serraggio, cuscinetto locale, superfici di usura delle dita, direzione della forza e allineamento ripetuto delle ganasce.
Collegamento del robot o braccio delta
Un laminato direzionale può adattarsi a un membro lungo una volta stabiliti carichi assiali, flessioni e torsioni.
Controlla: carichi di accoppiamento, direzione dei piani, torsione, frequenza naturale e casi di arresto/collisione.
Supporto per sensori/ispettori
Una posizione stabile del sensore può essere più importante del peso minimo nelle attività di misura e ispezione.
Controlla: deriva di posizione, vibrazione, interfacce di allineamento, instradamento dei cavi ed esposizione ambientale.
Questi sono ruoli ingegneristici da valutare, non un catalogo di prodotti robotici qualificati di CFRPWorks. Ogni configurazione necessita della propria revisione dimensionale, di carico e di accettazione.
Contesto illustrativo EOAT. Geometria dell'interfaccia, massa gestita e limiti del robot devono essere esaminati per il sistema reale.
Il peso dell'utensile non è lo stesso del carico utile disponibile del robot
Un'assemblaggio EOAT include più del solo telaio strutturale: accessori, attuatori, tubazioni, cavi, componenti a vuoto e l'oggetto gestito contribuiscono tutti al carico. La massa più lontana dal polso cambia anche l'inerzia rotazionale e i momenti.
CONTROLLA DEL SISTEMA
Struttura + hardware + servizi + oggetto gestito + offset / inerzia
Rivedi questa condizione completa rispetto ai limiti di carico utile, centro di gravità e inerzia del produttore del robot, insieme ad accelerazione, frenata, portata e condizioni di sicurezza.
Un membro strutturale più leggero può creare un margine quando il movimento della massa è il vincolo dominante, ma non cambia automaticamente il carico utile consentito o il profilo di movimento del robot. Gli effetti sul tempo di ciclo e sull'energia devono essere misurati a livello di sistema.
La scelta del materiale segue il percorso del carico
Il polimero rinforzato con fibra di carbonio è rinforzato direzionalmente. La geometria, l’impilamento, i supporti e le interfacce locali possono contare tanto quanto la fibra nominale o la resina.
LUCE DEL COMPOSITO
Fibra di carbonio: utile quando la rigidità direzionale e la massa in movimento giustificano il redesign
Un elemento lungo con carichi noti di flessione, assiali e torsionali può essere valutato come un laminato piuttosto che trattato come una copia diretta del metallo. Carichi fuori asse, attraverso lo spessore e carichi concentrati sulle giunzioni richiedono comunque un’attenzione progettuale esplicita.
L’alluminio rimane pratico quando dominano le interfacce
Molte interfacce lavorate, schemi di fori in evoluzione, obiettivi di rigidità moderata e frequenti modifiche progettuali possono favorire una struttura metallica.
L’acciaio rimane utile in giunti compatti e soggetti a usura intensa
Componenti locali fortemente sollecitati o critici per l’usura possono rimanere metallici anche quando una luce più lunga è in composito. I concetti ibridi necessitano di un trasferimento di carico mirato.
Confronta la massa totale dell’assemblaggio, la deflessione misurata della punta dell’utensile, la tolleranza agli urti, l’accesso al servizio e il costo di sostituzione nelle stesse condizioni funzionali. Non considerare un materiale come sostituto di ogni superficie o meccanismo.
GIUNTURE E INTERFACCE
La connessione può decidere il successo del concetto
Un collegamento robotico o una struttura EOAT si incontrano con una flangia del polso, una sede del cuscinetto, un attuatore o una pinza in un attacco concentrato. Fori, pressione di bulloni non supportata, distanza dal bordo e forza di serraggio irregolare possono creare modalità di guasto o deriva che un semplice calcolo a trave non cattura.
01 · Trasferimento del carico
Identifica la forza massima e le direzioni del momento che raggiungono ogni raccordo incollato, gruppo di bulloni o inserto.
02 · Compressione locale e appoggio
Controlla la pressione ripetuta di serraggio e i carichi di appoggio invece di supporre che la resistenza laminata longitudinale li copra.
03 · Impatto e usura
Definisci i casi di arresto di emergenza o collisione, oltre a superfici soggette a usura sostituibili dove il contatto è inevitabile.
04 · Ambiente
Esamina temperatura, umidità, sostanze chimiche, adesivi e contatto tra materiali diversi per l’effettiva installazione.
05 · Ispezione
Decidere come gli operatori riconosceranno danni o movimenti delle giunture dopo un arresto anomalo, una collisione o un evento di servizio.
Dettaglio illustrativo del collegamento del braccio con licenza; non evidenza di un collegamento di robot prodotto da CFRPWorks o design interfaccia validato.
Verificare lo strumento assemblato, non solo il laminato.
Un valore di resistenza del coupon non può stabilire l'accuratezza del centro strumento, la vita a fatica, la compatibilità del robot o l'accettazione del carico utile per l'assemblaggio finito. I criteri di accettazione dovrebbero collegare la parte al suo dovere previsto.
01
Definire il dovere.
Documentare carichi, portata, accelerazione, frenata, condizioni di ciclo e qualsiasi caso credibile di arresto o collisione.
02
Definire la misurazione.
Utilizzare l'obiettivo dell'ingegnere ricevente per la deflessione della punta dello strumento, allineamento, ripetibilità o condizione dell'interfaccia.
03
Mettere alla prova l'assemblaggio.
Dove appropriato, pianificare il caricamento di prova, cicli di movimento rappresentativi, controlli di vibrazione o esposizioni ambientali.
04
Ispezionare dopo l'evento.
Includere un metodo pratico di ispezione dei danni per arresti anomali, impatti, lavori di servizio o test di accettazione.
I limiti del produttore del robot, i casi di carico reali dell'applicazione e i criteri di accettazione dell'ingegnere ricevente rimangono i riferimenti principali. Un grado nominale di fibra o un esempio di fornitore non è una qualificazione funzionale.
Cosa includere quando si discute di un progetto di robotica.
Un'inchiesta utile separa la parte in considerazione dal sistema di automazione completo. Condividere ciò che è noto e etichettare ciò che è ancora un'assunzione.
01 · Applicazione & modello di robot.
Compito, interfaccia di montaggio del robot, oggetto maneggiato e se il target è un link, un telaio di pinza, un supporto sensore o una struttura EOAT.
02 · Geometria.
Modello CAD/STEP o disegno dimensionato, involucro dell'assemblaggio, schemi di fori e accoppiamenti, più aree di accesso ristretto.
03 · Carichi operativi.
Carichi statici e massimi, massa totale dello strumento/oggetto, centro di gravità, accelerazione, frenata e assunzioni di arresto d'emergenza o impatto.
04 · Accettazione.
Deflessione, allineamento o ripetibilità degli strumenti target, metodo di ispezione, cicli di lavoro e esposizione ambientale rilevante.
05 · Ambito commerciale
Quantità annuale stimata, obiettivo prototipo contro produzione, necessità di finitura o assemblaggio e limitazioni di interfaccia o proprietà intellettuale di terze parti.
I carichi, le dimensioni o le condizioni di lavoro non noti devono rimanere contrassegnati come assunzioni. Queste incertezze definiscono la prossima domanda ingegneristica; non devono diventare specifiche promesse.
Fibra di carbonio per robotica: domande ingegneristiche comuni
Un'effettore terminale in fibra di carbonio aumenta automaticamente il carico utile del robot?
No. L'intero strumento, l'oggetto impugnato, il braccio momento, l'inerzia e i limiti del produttore del robot determinano se un determinato carico è accettabile. Ridurre la massa di un componente strutturale è solo un elemento.
Un braccio robotico in fibra di carbonio è sempre più rigido di un braccio in alluminio?
No. La rigidità dipende dalla geometria, dall'orientamento delle fibre, dal laminato, dall'assemblaggio e dalla direzione del carico. Confronta parti complete nelle stesse condizioni di flessione, torsione e interfaccia.
I grippers in fibra di carbonio possono utilizzare elementi di fissaggio e adattatori metallici?
Possono essere progettati con interfacce incollate o meccaniche, spesso includendo elementi di trasferimento del carico metallici. La giunzione deve comunque essere controllata per carichi di supporto localizzato, serraggio e operativi.
La plastica stampata in 3D riempita di carbonio è la stessa di una struttura in fibra di carbonio laminata?
Non necessariamente. La lunghezza e l'orientamento delle fibre, il polimero, il processo e le proprietà delle parti risultanti possono differire notevolmente. Il percorso di carico desiderato e il piano di qualificazione determinano ciò che è appropriato.
PROSSIMO PASSO INGEO
Discutere i requisiti di applicazione
Identificare il membro mobile e completare l'interfaccia, condividere il suo caso di carico e il metodo di accettazione, e contrassegnare le assunzioni che devono ancora essere misurate. Questa è la base per confrontare un concetto in fibra di carbonio con la base metallica.