APLICACIONES / ROBÓTICA & EOAT
Partes de Robot de Fibra de Carbono: Opciones de Ingeniería para Robótica y EOAT
En robótica, la pregunta útil no es simplemente si la fibra de carbono es más ligera que el metal. Se trata de si una estructura en movimiento puede cumplir con los requisitos de rigidez, interfaz, ciclo de trabajo y pruebas de inspección con una masa total inferior.
Evalúe el ensamblaje terminado bajo las mismas cargas, restricciones de geometría y pruebas de aceptación. Una ficha técnica de material o un porcentaje de ahorro de peso no son un resultado a nivel de robot.
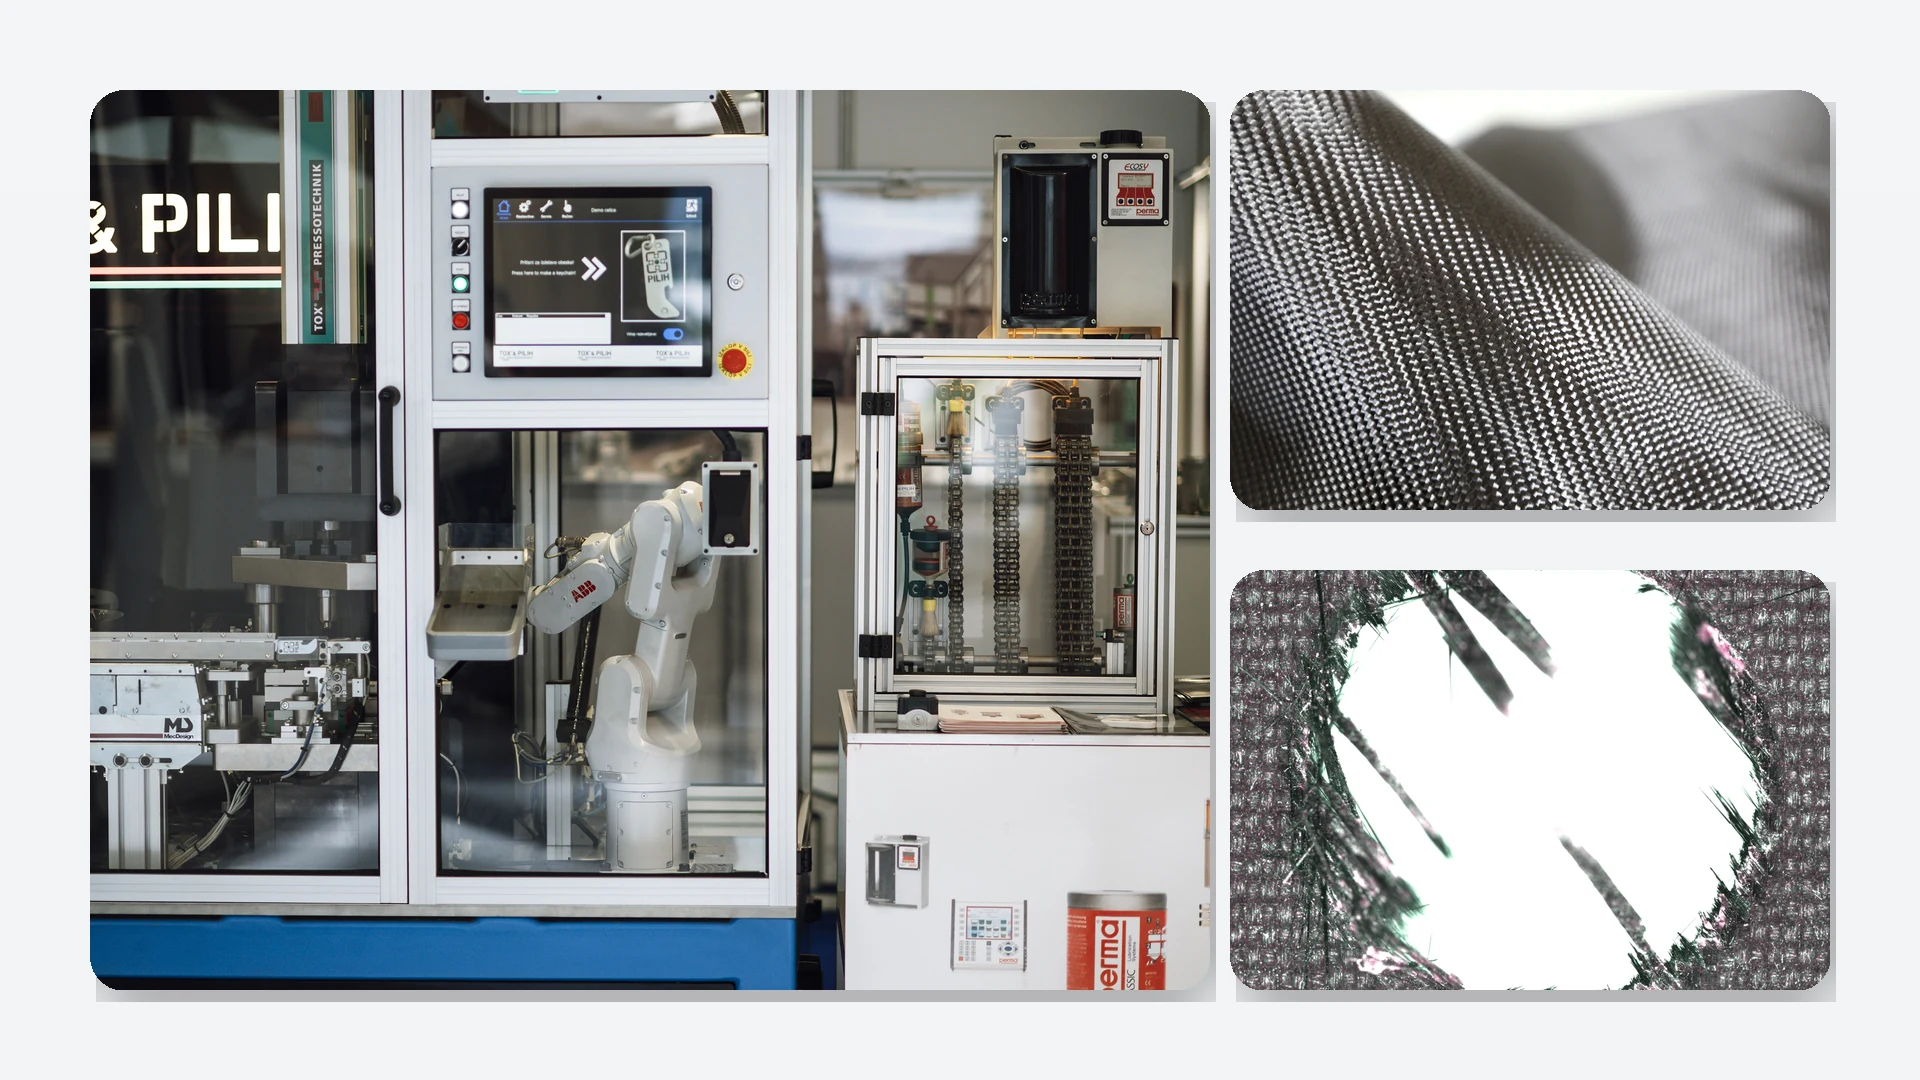
Imagen ilustrativa de robótica licenciada; no es un caso de cliente de CFRPWorks, componente de robot cualificado ni afirmación de rendimiento probado.
Comience con la restricción del sistema en movimiento
Un concepto compuesto es más fácil de evaluar cuando se nombra la restricción a nivel de robot antes del material. Cuatro preguntas suelen exponer si la estructura merece una evaluación más profunda.
01
Masa en movimiento
¿Qué parte de la herramienta o enlace se mueve y a qué distancia está su masa del eje de la muñeca o articulación?
02
Ruta de carga
¿Dónde entran realmente las cargas de flexión, torsión, fuerza de sujeción, impacto y paro de emergencia en la estructura?
03
Interfaz
¿Qué brida, inserto, rodamiento, sujetador o interfaz de agarre transfiere la carga local al laminado?
04
Aceptación
¿Qué deflexión de punta de herramienta, alineación, inspección o método de validación decidirá si la herramienta ensamblada es aceptable?
ROLES ESTRUCTURALES POSIBLES
Dónde podría encajar la fibra de carbono en un robot
Diferentes componentes robóticos exigen cosas diferentes de un laminado. La fibra de carbono puede servir como un elemento estructural, mientras que los rodamientos, actuadores, almohadillas de contacto y sujetadores mantienen sus propios roles especializados.
Viga EOAT de largo alcance
La masa lejana de la muñeca aumenta el momento y puede complicar la alineación durante la aceleración.
Verificar: desplazamiento del centro de la herramienta, masa combinada de herramienta/objeto, diseño de succión, aceleración máxima, deflexión del voladizo y soporte.
Marco de soporte del gripper
Un marco estructural puede proteger la alineación de las mandíbulas sin asignar desgaste o contacto a un borde de laminado expuesto.
Verificar: trayecto de fuerza de sujeción, rodamiento local, superficies de desgaste de los dedos, dirección de la fuerza y alineación repetida de las mandíbulas.
Vinculo del robot o brazo delta
Un laminado direccional puede ser adecuado para un elemento largo una vez que se establezcan las cargas axiales, de flexión y torsionales.
Verificar: cargas de unión, dirección de las capas, torsión, frecuencia natural y casos de detención/collision.
Soporte de sensor / inspección
La ubicación estable del sensor puede ser más importante que el peso mínimo en tareas de medición e inspección.
Verificar: desviación de posición, vibración, interfaces de alineación, enrutamiento de cables y exposición ambiental.
Estos son roles de ingeniería a evaluar, no un catálogo de productos robóticos calificados de CFRPWorks. Cada configuración necesita su propia revisión de dimensiones, carga y aceptación.
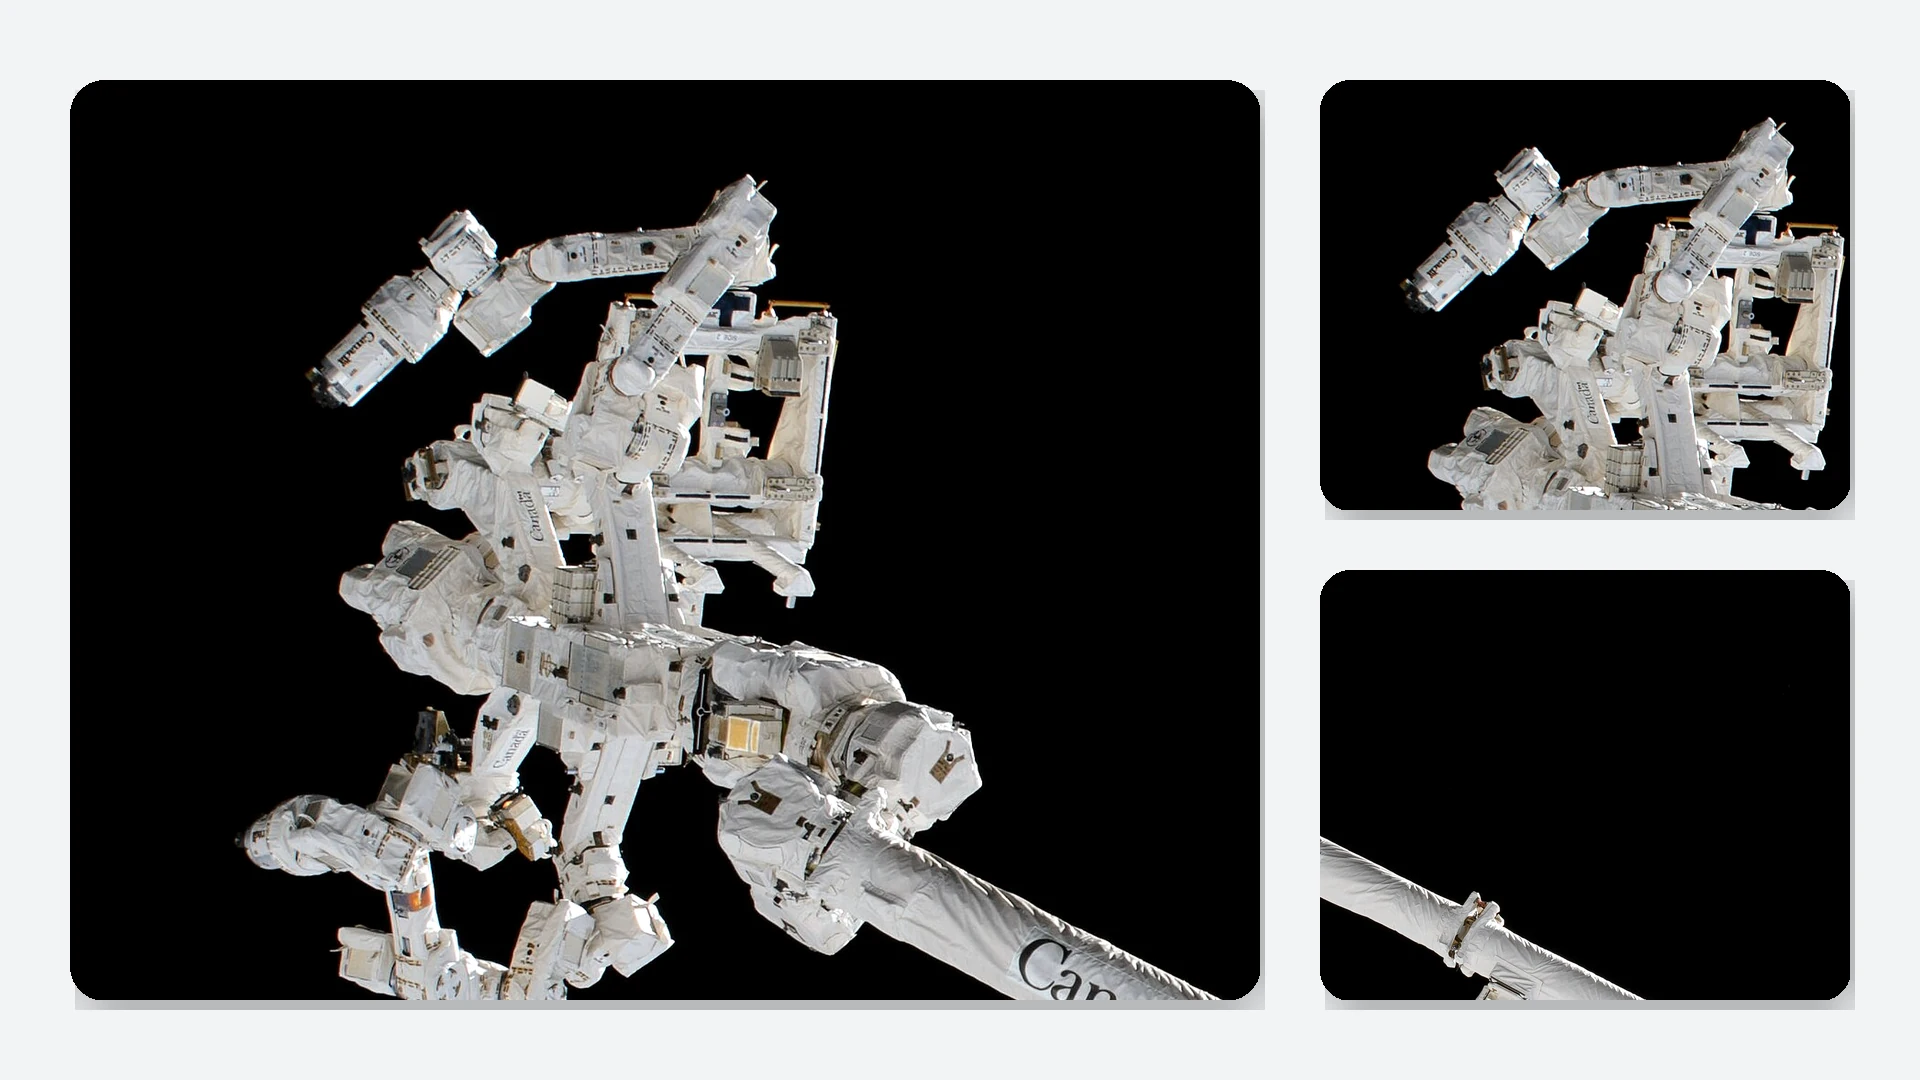
Contexto ilustrativo de EOAT. La geometría de la interfaz, la masa manejada y los límites del robot deben ser revisados para el sistema real.
El peso de la herramienta no es lo mismo que la carga útil disponible del robot.
Un ensamblaje de EOAT incluye más que su marco estructural: los accesorios, actuadores, tubos, cables, componentes de vacío y el objeto manejado contribuyen a la carga. La masa más lejos de la muñeca también cambia la inercia rotacional y los momentos.
VERIFICACIÓN DEL SISTEMA
Estructura + hardware + servicios + objeto manejado + desplazamiento / inercia
Revise esta condición completa contra los límites de carga útil, centro de gravedad e inercia del fabricante del robot, junto con condiciones de aceleración, frenado, alcance y seguridad.
Un miembro estructural más ligero puede crear margen cuando la masa en movimiento es la restricción dominante, pero no cambia automáticamente la carga útil o el perfil de movimiento permitido del robot. Los efectos del tiempo de ciclo y la energía deben medirse a nivel del sistema.
La elección del material sigue el camino de carga.
El polímero reforzado con fibra de carbono está reforzado direccionalmente. La geometría, la disposición, los soportes y las interfaces locales pueden ser tan importantes como la fibra o resina nominal.
RANGO COMPUESTO
Fibra de carbono: útil cuando la rigidez direccional y la masa en movimiento justifican el rediseño.
Un elemento largo con cargas de flexión, axiales y torsionales establecidas puede evaluarse como un laminado en lugar de tratarse como una copia directa de metal. Las cargas fuera del eje, a través del grosor y las cargas de unión concentradas aún necesitan atención de diseño explícita.
El aluminio sigue siendo práctico cuando las interfaces dominan.
Muchas interfaces mecanizadas, patrones de orificios en evolución, objetivos de rigidez moderada y frecuentes cambios de diseño pueden favorecer una estructura metálica.
El acero sigue siendo útil en juntas compactas e intensivas en desgaste.
El hardware local altamente cargado o crítico para el desgaste puede permanecer metálico incluso cuando un tramo más largo es compuesto. Los conceptos híbridos necesitan una transferencia de carga deliberada.
Compare la masa total del ensamblaje, la deflexión medida del extremo de la herramienta, la tolerancia al choque, el acceso al servicio y el costo de reemplazo bajo las mismas condiciones funcionales. No trate un material como un sustituto para cada superficie o mecanismo.
UNIONES & INTERFACES
La conexión puede decidir si el concepto tiene éxito.
Un enlace robótico o un marco de EOAT se encuentra con una brida de muñeca, un alojamiento de cojinete, un actuador o un gripper en un punto de sujeción concentrado. Los agujeros, la presión desactivada del perno, la distancia al borde y la fuerza de sujeción desigual pueden crear fallos o modos de deriva que un simple cálculo de viga no captura.
01 · Transferencia de carga
Identifique la dirección de la fuerza y el momento máximos que alcanzan cada accesorio pegado, grupo de pernos o inserto.
02 · Compresión local & soporte
Verifique la presión de sujeción repetida y las cargas de soporte en lugar de asumir que la resistencia del laminado a lo largo de la longitud las cubre.
03 · Impacto & desgaste
Defina los casos de parada de emergencia o colisión, además de superficies de desgaste reemplazables donde el contacto es inevitable.
04 · Medio ambiente
Revise la temperatura, la humedad, los productos químicos, los adhesivos y el contacto de materiales mixtos para la instalación real.
05 · Inspección
Decidir cómo los operadores reconocerán daños o movimiento de la junta después de una parada inusual, colisión o evento de servicio.
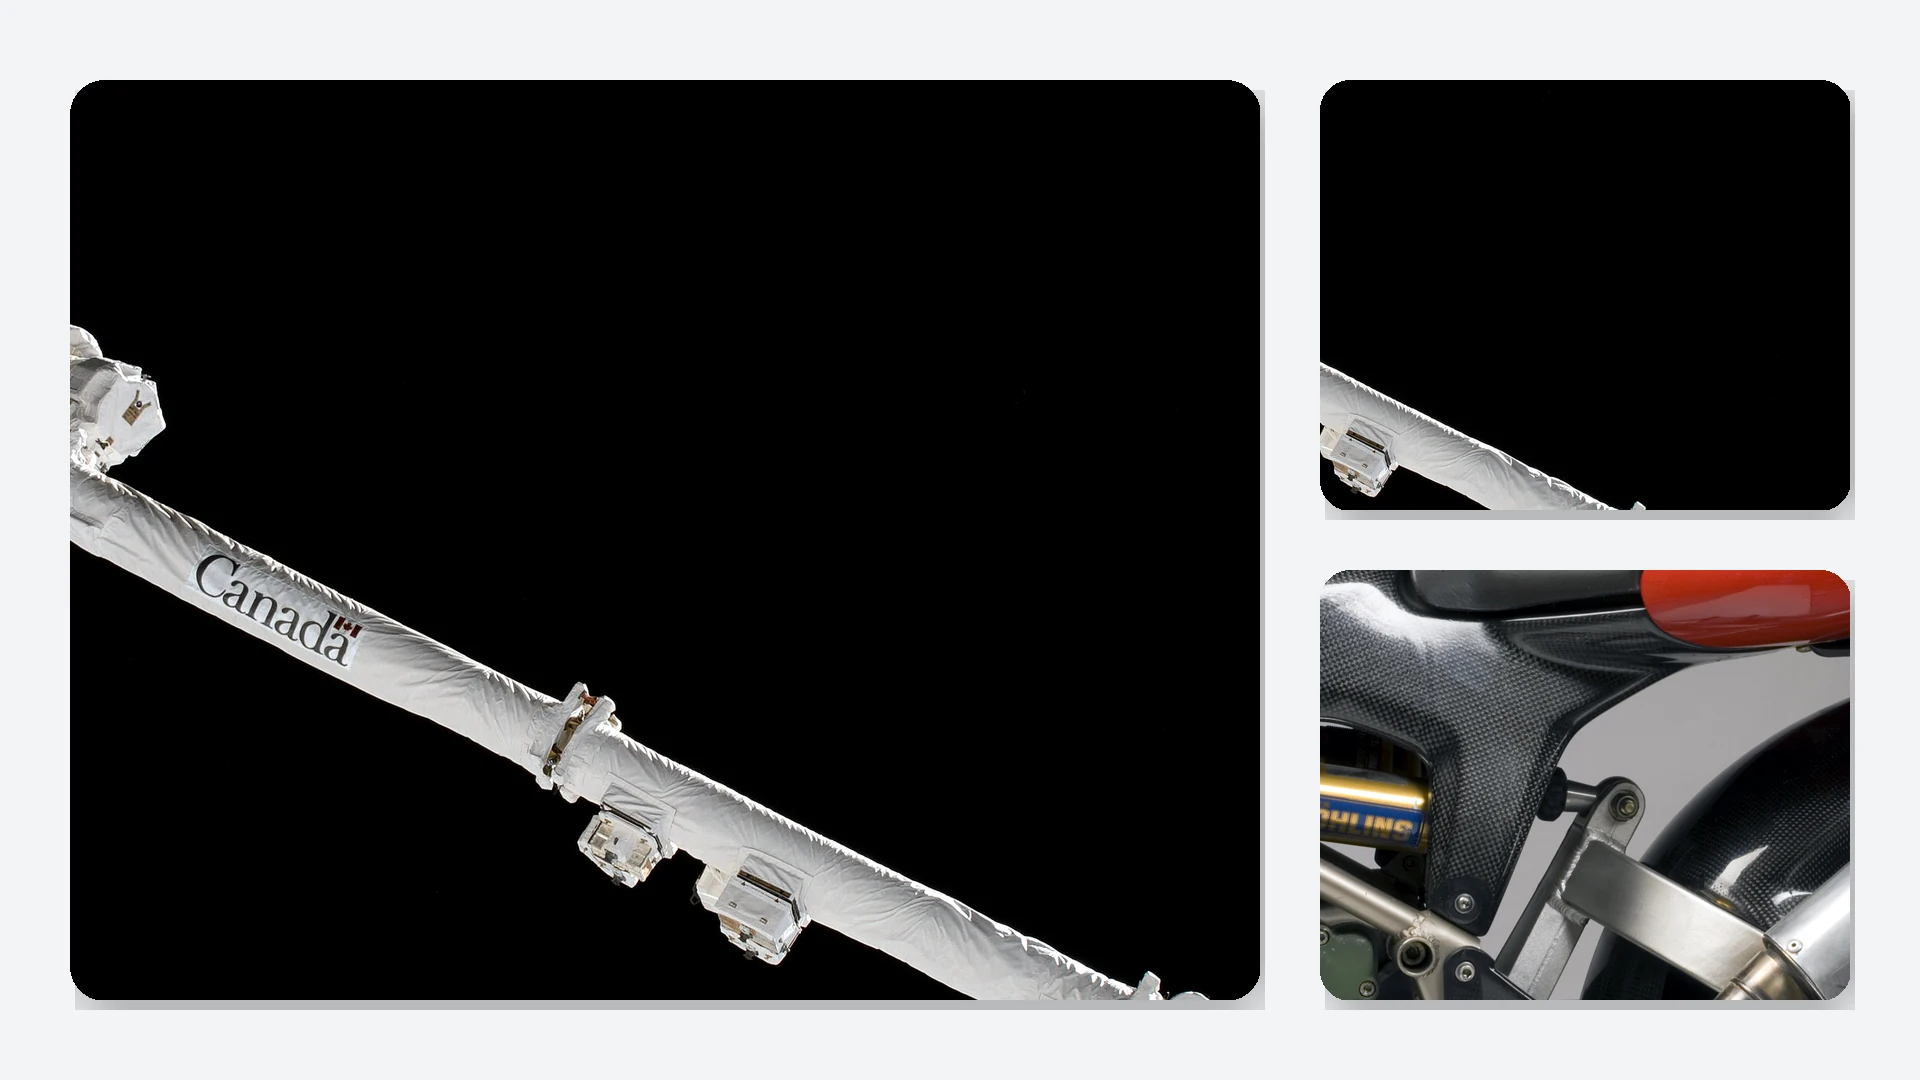
Detalle ilustrativo del enlace del brazo con licencia; no evidencia de un enlace de robot fabricado por CFRPWorks o diseño de interfaz validado.
Verificar la herramienta ensamblada, no solo el laminado.
Un valor de resistencia de un cupón no puede establecer la precisión del centro de la herramienta, la vida útil por fatiga, la compatibilidad con el robot o la aceptación de carga para el ensamblaje terminado. Los criterios de aceptación deben conectar la pieza con su deber previsto.
01
Definir el deber.
Documentar cargas, alcance, aceleración, frenado, condiciones de ciclo y cualquier caso creíble de parada o colisión.
02
Definir la medida.
Utilizar el objetivo del ingeniero receptor para la deflexión de la punta de la herramienta, alineación, repetibilidad o condición de la interfaz.
03
Ejercitar el ensamblaje.
Cuando sea apropiado, planear carga de prueba, ciclos de motion representativos, verificaciones de vibración o exposición ambiental.
04
Inspeccionar después del evento.
Incluir un método práctico de inspección de daños para paradas inusuales, impactos, trabajo de servicio o pruebas de aceptación.
Los límites del OEM del robot, los casos de carga reales de la aplicación y los criterios de aceptación del ingeniero receptor siguen siendo las referencias gobernantes. Un grado de fibra nominal o un ejemplo de proveedor no es una calificación funcional.
Qué incluir al discutir un proyecto de robótica.
Una consulta útil separa la parte que se está considerando del sistema de automatización completo. Compartir lo que se sabe y etiquetar lo que sigue siendo una suposición.
01 · Aplicación y modelo de robot.
Tarea, interfaz de montaje del robot, objeto manejado y si el objetivo es un enlace, marco de agarradera, soporte de sensor o estructura EOAT.
02 · Geometría.
Modelo CAD/STEP o dibujo con dimensiones, volumen de ensamblaje, patrones de agujeros y ajustes, además de áreas de acceso restringido.
03 · Cargas operativas.
Cargas estáticas y máximas, masa total de la herramienta/objeto, centro de gravedad, aceleración, frenado y suposiciones de impacto o parada de emergencia.
04 · Aceptación.
Deflexión, alineación o repetibilidad de la herramienta objetivo, método de inspección, ciclos de trabajo y exposición ambiental relevante.
05 · Ámbito comercial
Cantidad anual estimada, objetivo de prototipo versus producción, necesidades de acabado o ensamblaje, y restricciones de interfaz de terceros o propiedad intelectual.
Cargas, dimensiones o condiciones de trabajo desconocidas deben mantenerse marcadas como suposiciones. Esas incertidumbres definen la siguiente pregunta de ingeniería; no deben convertirse en especificaciones prometidas.
Fibra de carbono en robótica: preguntas comunes de ingeniería
¿Un efector final de fibra de carbono aumenta automáticamente la carga del robot?
No. El herramienta completa, el objeto sostenido, el brazo de momento, la inercia y los límites del fabricante del robot determinan si una carga dada es aceptable. Reducir la masa de un componente estructural es solo una entrada.
¿Un brazo robótico de fibra de carbono es siempre más rígido que un brazo de aluminio?
No. La rigidez depende de la geometría, la orientación de la fibra, el laminado, la unión y la dirección de carga. Comparar partes completas bajo las mismas condiciones de flexión, torsión e interfaz.
¿Los ganchos de fibra de carbono pueden utilizar sujetadores y accesorios metálicos?
Se pueden diseñar con interfaces encoladas o mecánicas, a menudo incluyendo elementos metálicos de transferencia de carga. La unión aún debe ser verificada por cargas de soporte localizadas, de sujeción y operativas.
¿El plástico impreso en 3D con carbono es lo mismo que una estructura laminada de fibra de carbono?
No necesariamente. La longitud y orientación de la fibra, el polímero, el proceso y las propiedades resultantes de la pieza pueden diferir considerablemente. La trayectoria de carga deseada y el plan de calificación determinan lo que es apropiado.
SIGUIENTE PASO DE INGENIERÍA
Discutir requisitos de aplicación
Identificar el miembro móvil y la interfaz completa, compartir su caso de carga y método de aceptación, y marcar las suposiciones que aún necesitan medición. Esa es la base para comparar un concepto de fibra de carbono con la línea base metálica.