ANWENDUNGEN / ROBOTIK & EOAT
Carbonfaser-Roboterteile: Engineering-Entscheidungen für Robotik und EOAT
In der Robotik ist die nützliche Frage nicht einfach, ob Kohlefaser leichter als Metall ist. Es geht darum, ob eine bewegliche Struktur die Anforderungen an Steifheit, Schnittstelle, Betriebszyklus und Inspektion mit einer geringeren Gesamtmasse erfüllen kann.
Bewerten Sie die fertige Baugruppe unter denselben Lasten, geometrischen Einschränkungen und Akzeptanztests. Ein Materialdatenblatt oder eine Gewichtseinsparungsprozentzahl ist kein Ergebnis auf Roboterlevel.
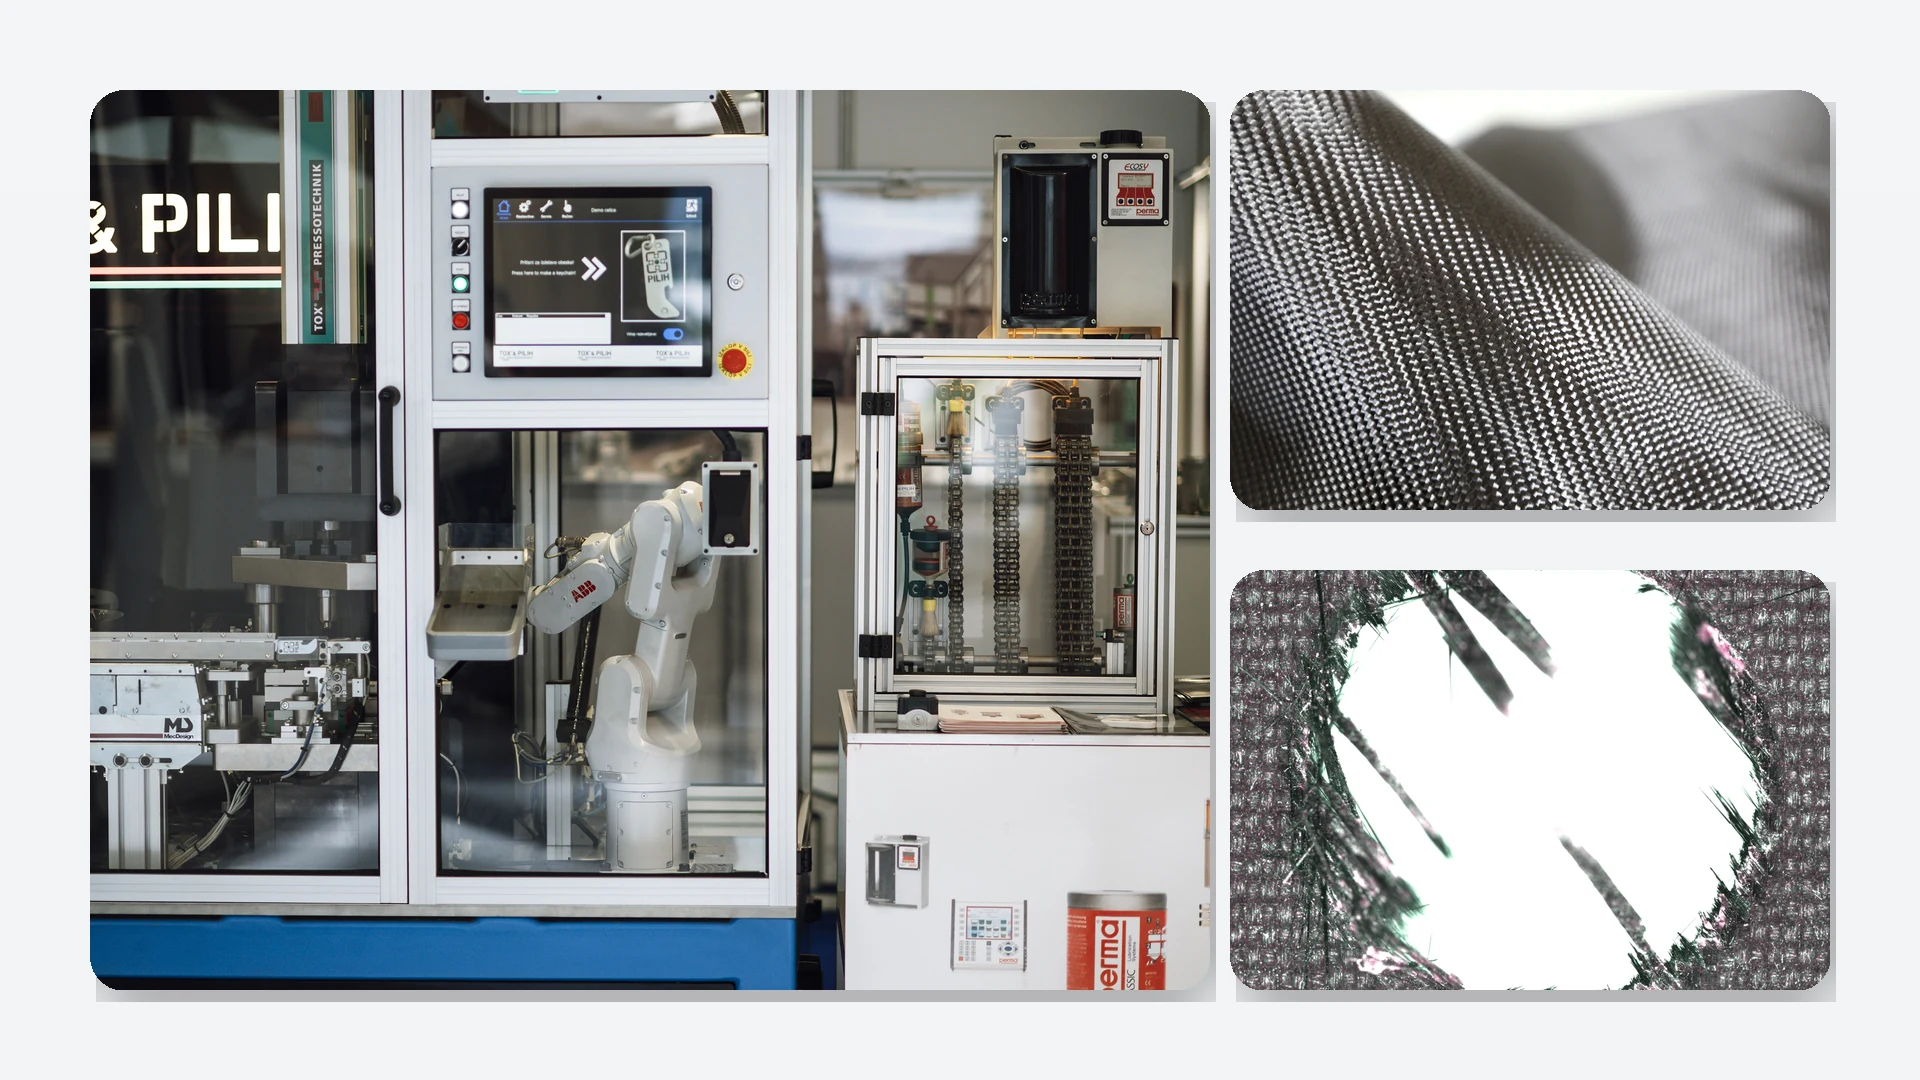
Lizenzierte illustrative Roboterbild; kein CFRPWorks-Kundenfall, qualifiziertes Roboterkomponenten oder getestete Leistungsbehauptung.
Beginnen Sie mit der Einschränkung des Bewegungssystems
Ein Verbundkonzept ist leichter zu beurteilen, wenn die Roboterlevel-Einschränkung vor dem Material benannt wird. Vier Fragen bringen in der Regel ans Licht, ob die Struktur eine weitere Bewertung verdient.
01
Bewegende Masse
Welcher Teil des Werkzeugs oder Links bewegt sich und wie weit ist seine Masse von der Hand- oder Gelenkachse entfernt?
02
Lastpfad
Wo treten tatsächlich Biegungs-, Torsions-, Klemmkraft-, Aufprall- und Notstopp-Lasten in die Struktur ein?
03
Schnittstelle
Welche Flansch-, Einlage-, Lager-, Befestigungs- oder Greiferschnittstelle überträgt die lokale Last in das Laminat?
04
Akzeptanz
Welche Werkzeugspitzenablenkung, Ausrichtung, Inspektions- oder Validierungsmethode wird entscheiden, ob das montierte Werkzeug akzeptabel ist?
MÖGLICHE STRUKTURELLE ROLLEN
Wo Kohlefaser in einen Roboter passen könnte
Verschiedene robotische Komponenten stellen unterschiedliche Anforderungen an ein Laminat. Kohlefaser kann als strukturelles Element dienen, während Lager, Aktuatoren, Kontaktpads und Befestigungen ihre eigenen spezialisierten Rollen behalten.
Langstrecken-EOAT-Träger
Masse weit von der Hand entfernt erhöht das Moment und kann die Ausrichtung während der Beschleunigung komplizieren.
Überprüfen: Werkzeugmittelpunktversatz, kombinierte Werkzeug-/Objektmasse, Sauglayout, Spitzenbeschleunigung, Auskragung und Unterstützung.
Greiferträgerrahmen
Ein Trägerrahmen kann die Ausrichtung der Greifer schützen, ohne den verschleiß- oder kontaktpflichtigen Bereich einer exponierten Laminatkante zuzuweisen.
Überprüfen: Klemmkraftweg, lokale Lager, Fingerverschleißflächen, Kraftrichtung und wiederholte Greiferanpassung.
Roboter- oder Deltaarmverbindung
Ein richtungsabhängiges Laminat kann für ein langes Element geeignet sein, sobald axiale, biegende und torsionale Lasten festgelegt sind.
Überprüfen: Verbindungenlasten, Faserrichtung, Torsion, Eigenfrequenz und Stopp-/Kollisionsfälle.
Sensor-/Inspektionsunterstützung
Ein stabiler Sensorstandort kann wichtiger sein als ein minimales Gewicht bei Mess- und Inspektionsaufgaben.
Überprüfen: Positionsdrift, Vibration, Ausrichtungsinterfaces, Kabelverlegung und Umwelteinflüsse.
Diese sind Ingenieurrrollen zur Bewertung, kein Katalog qualifizierter CFRPWorks-Roboterprodukte. Jede Konfiguration benötigt ihre eigene dimensionale, Last- und Akzeptanzprüfung.
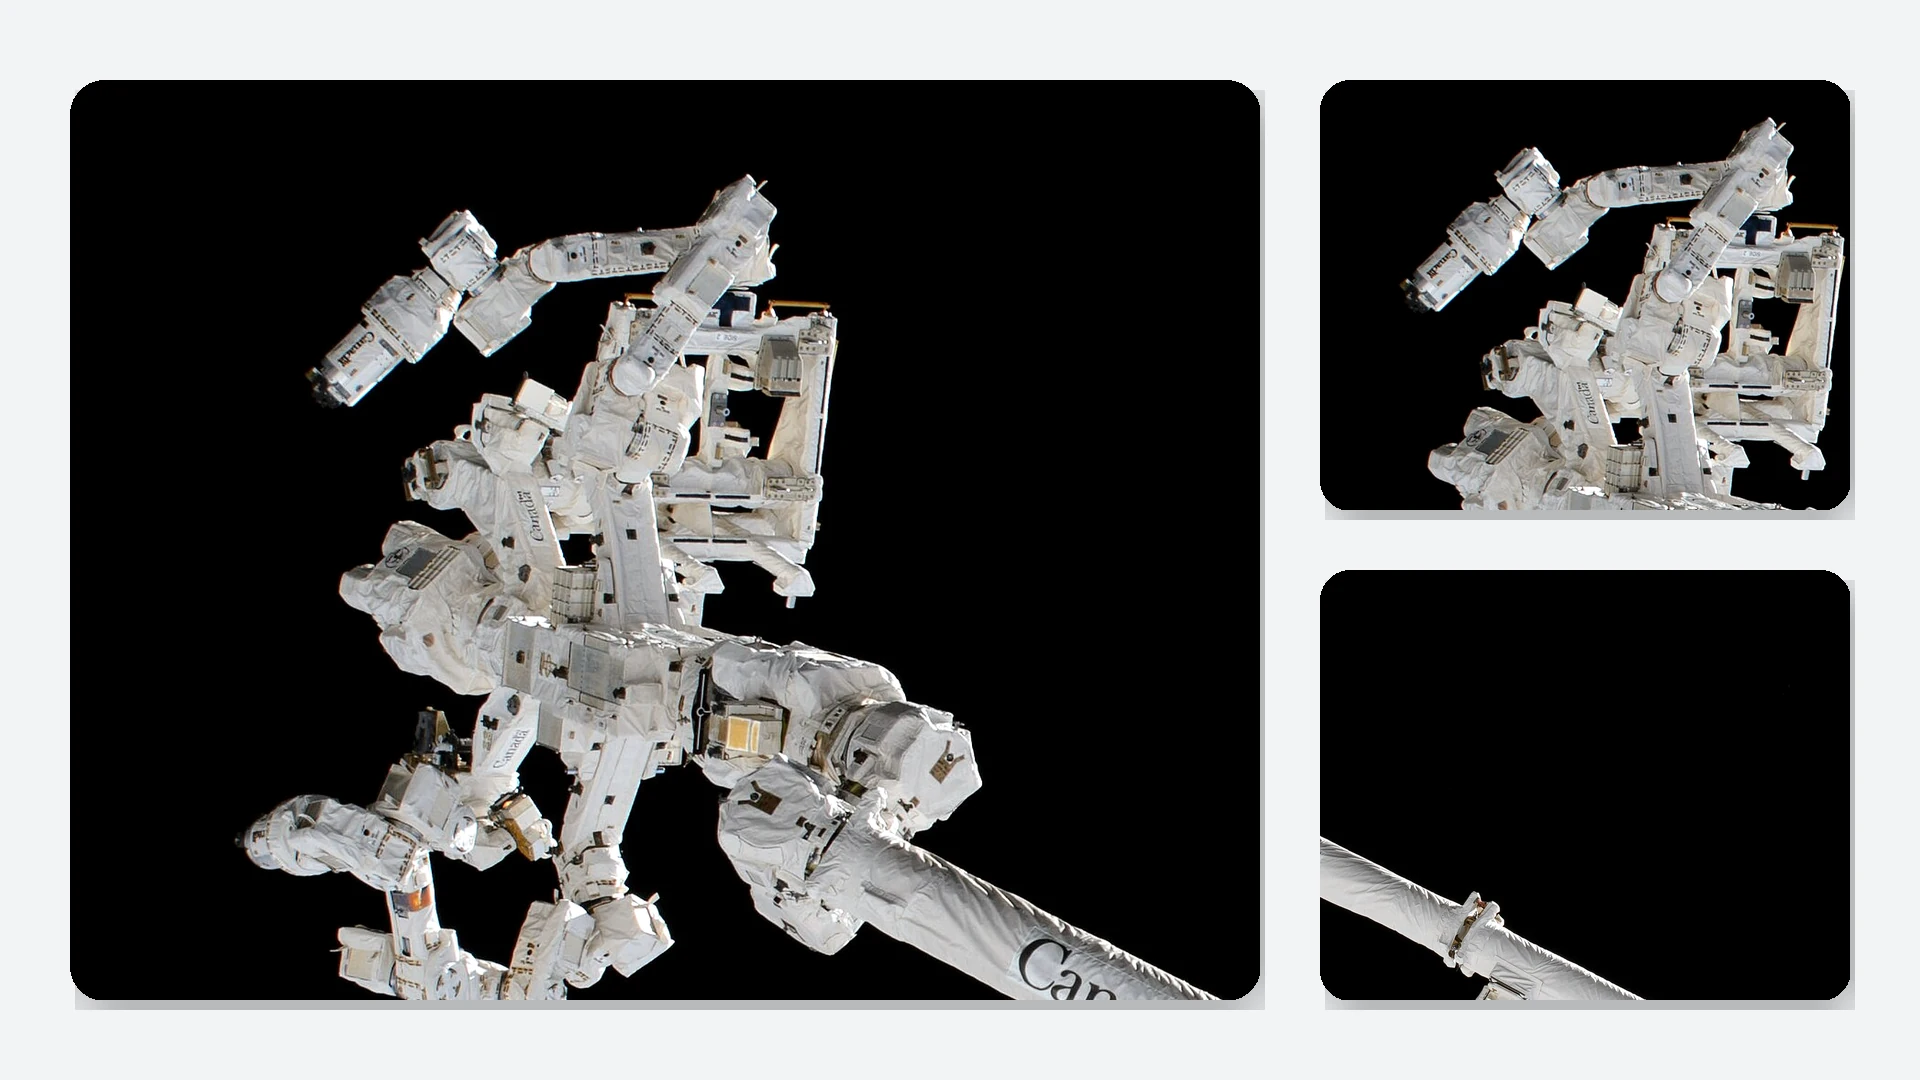
Illustrierender EOAT-Kontext. Die Geometrie der Schnittstelle, die gehandhabte Masse und die Robotergrenzen müssen für das tatsächliche System überprüft werden.
Das Werkzeuggewicht ist nicht dasselbe wie die verfügbare Roboterlast.
Eine EOAT-Baugruppe umfasst mehr als ihren strukturellen Rahmen: Fittings, Aktuatoren, Rohre, Kabel, Vakuumkomponenten und das gehandhabte Objekt tragen alle zur Last bei. Die Masse, die weiter vom Handgelenk entfernt ist, ändert auch das Drehmoment und die Trägheit.
SYSTEMPRÜFUNG
Struktur + Hardware + Dienstleistungen + gehandhabtes Objekt + Versatz / Trägheit
Überprüfen Sie diese vollständige Bedingung gegen die Tragfähigkeit, den Knotenpunkt und die Trägheitsgrenzen des Roboterherstellers, zusammen mit Beschleunigung, Bremsen, Reichweite und Sicherheitsbedingungen.
Ein leichterer Strukturbauteil kann Spielraum schaffen, wenn die bewegte Masse die dominante Einschränkung darstellt, ändert jedoch nicht automatisch die zulässige Last oder das Bewegungsprofil des Roboters. Zykluszeit- und Energieeffekte müssen auf Systemebene gemessen werden.
Die Materialwahl folgt dem Lastweg
Kohlenstofffaserverstärkter Kunststoff ist richtungsabhängig verstärkt. Geometrie, Layup, Stützen und lokale Schnittstellen können ebenso wichtig sein wie die nominale Faser oder das Harz.
VERBUNDSPANNE
Kohlenstofffaser: nützlich, wenn die richtungsabhängige Steifigkeit und die bewegte Masse eine Neugestaltung rechtfertigen.
Ein langer Träger mit festgelegten Biege-, axials- und verdrehungslast kann als Laminat bewertet werden, anstatt als direkter Metallkopie behandelt zu werden. Off-axis-, durchgehende und konzentrierte Gelenklasten erfordern dennoch gezielte Designaufmerksamkeit.
Aluminium bleibt praktisch, wenn Schnittstellen dominieren.
Viele bearbeitete Schnittstellen, sich entwickelnde Lochmuster, moderate Steifigkeitsziele und häufige Entwurfänderungen können eine metallische Struktur begünstigen.
Stahl bleibt nützlich bei kompakten, verschleißintensiven Gelenken.
Hochbelastete oder verschleißkritische lokale Hardware kann metallisch bleiben, auch wenn ein längerer Spannbereich komposit ist. Hybride Konzepte erfordern gezielten Lasttransfer.
Vergleichen Sie die Gesamtmasse der Baugruppe, gemessene Werkzeugspitzenablenkung, Stoßfestigkeit, Servicezugang und Ersatzkosten unter denselben Funktionsbedingungen. Behandeln Sie kein Material als Ersatz für jede Oberfläche oder Mechanismus.
GELENKE & SCHNITTSTELLEN
Die Verbindung kann entscheiden, ob das Konzept erfolgreich ist.
Ein Roboterlink oder EOAT-Rahmen trifft auf eine Handgelenkflansch, Lagergehäuse, Aktuator oder Greifer an einer konzentrierten Verbindung. Löcher, ungestützte Schraubenpressung, Kantenabstand und ungleichmäßige Klemmdruck können Ausfall- oder Driftmodi erzeugen, die eine einfache Balkenberechnung nicht erfasst.
01 · Lasttransfer
Identifizieren Sie die Spitzenkraft und Momentrichtungen, die jede verklebte Verbindung, Schraubengruppe oder Einsätze erreichen.
02 · Lokale Kompression & Lagerung
Überprüfen Sie den wiederholten Klemmdruck und die Lagerlasten, anstatt anzunehmen, dass die längsgerichtete Laminatkraft diese abdeckt.
03 · Schlag & Verschleiß
Definieren Sie Notsituationen oder Kollisionen, plus ersetzbare Verschleißflächen, wo Kontakt unvermeidlich ist.
04 · Umwelt
Überprüfen Sie Temperatur, Feuchtigkeit, Chemikalien, Kleber und den Kontakt von Mischmaterialien für die tatsächliche Installation.
05 · Inspektion
Bestimmen Sie, wie Bediener Schäden oder Bewegungen von Verbindungen nach einem ungewöhnlichen Stopp, einer Kollision oder einem Serviceereignis erkennen.
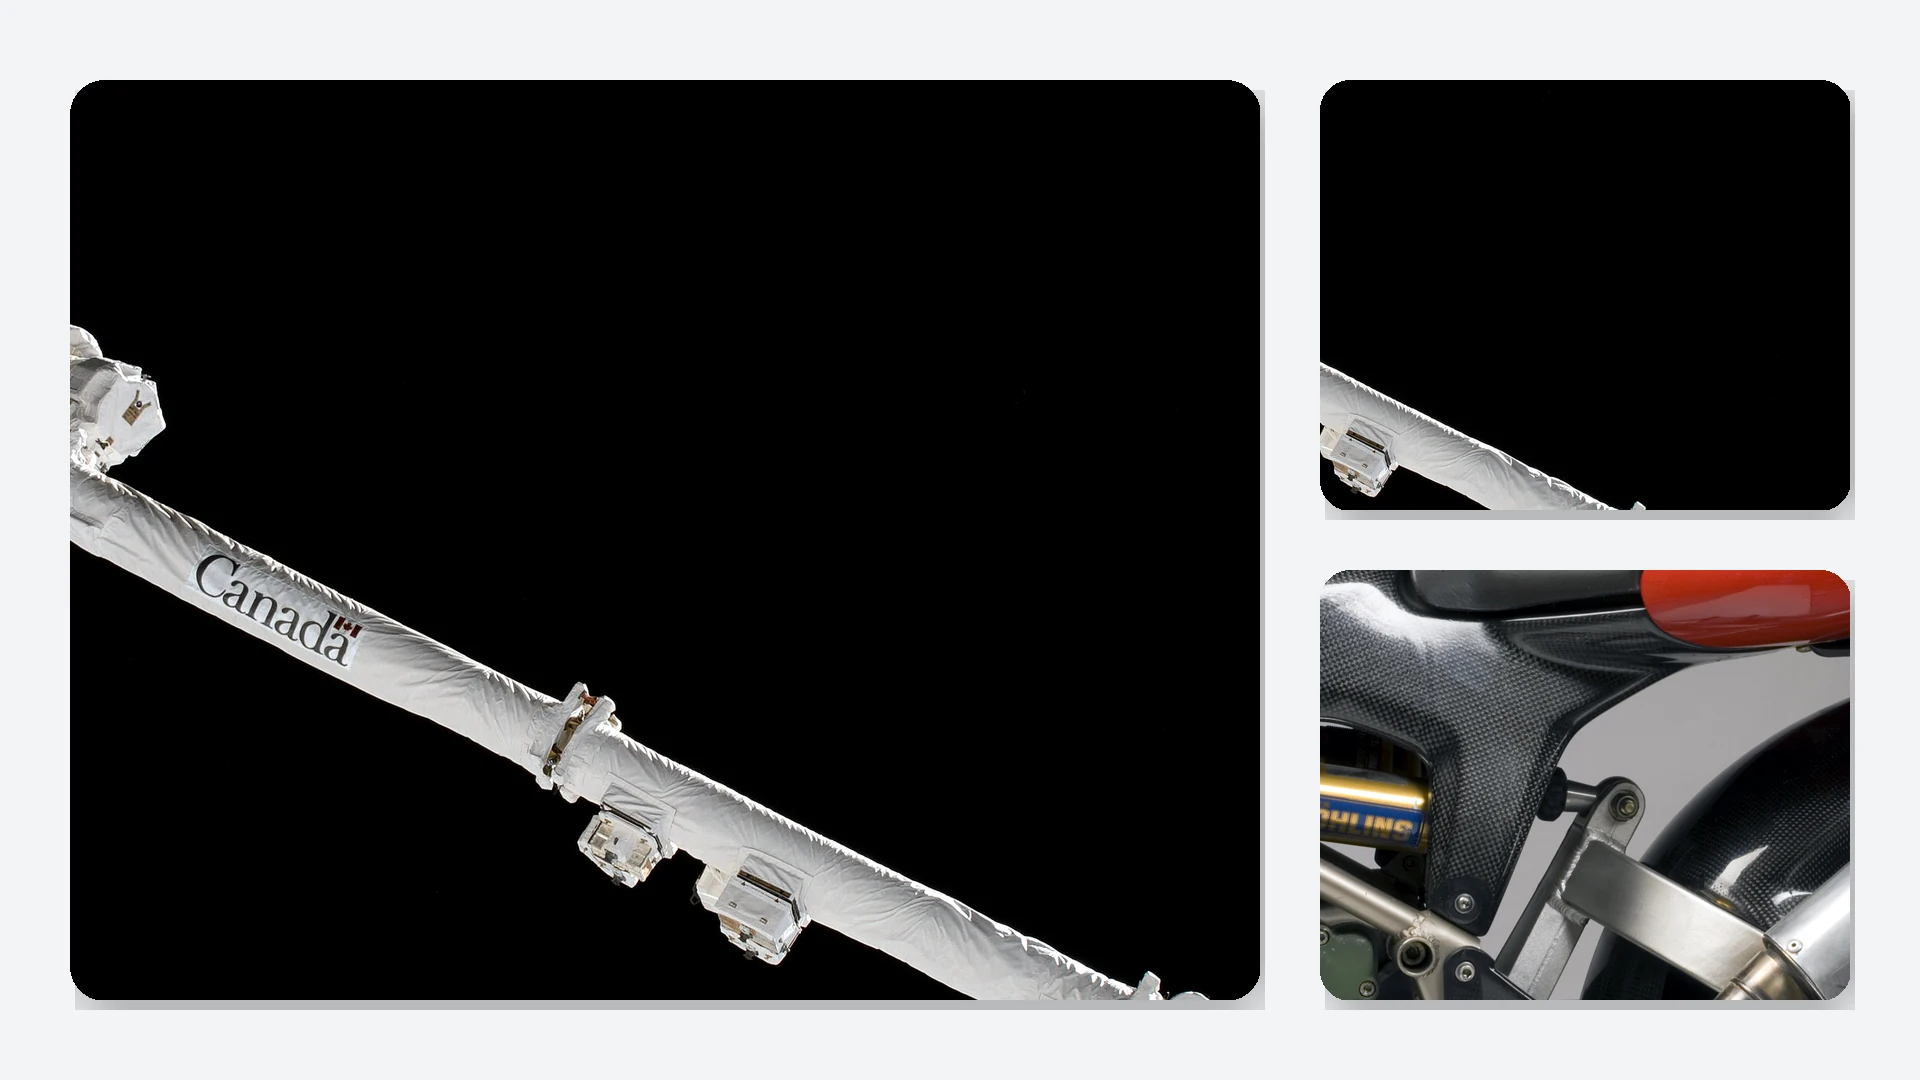
Lizenzierte illustrative Arm-Link-Details; keine Nachweise für einen von CFRPWorks hergestellten Roboterlink oder ein validiertes Schnittstellendesign.
Überprüfen Sie das montierte Werkzeug, nicht nur das Laminat.
Ein Wert für die Festigkeit des Coupons kann nicht die Genauigkeit des Werkzeugzentrums, die Ermüdungslebensdauer, die Roboterkompatibilität oder die Nutzlastakzeptanz für die fertige Baugruppe festlegen. Die Akzeptanzkriterien sollten das Teil mit seiner beabsichtigten Aufgabe verbinden.
01
Definieren Sie die Aufgabe.
Dokumentieren Sie Lasten, Reichweite, Beschleunigung, Bremsen, Zyklusbedingungen und jeden glaubwürdigen Stopp- oder Kollisionfall.
02
Definieren Sie die Messung.
Verwenden Sie das Ziel des empfangenden Ingenieurs für die Abweichung der Werkzeugspitze, die Ausrichtung, die Wiederholbarkeit oder den Zustand der Schnittstelle.
03
Testen Sie die Baugruppe.
Wo angebracht, planen Sie Nachweislasten, repräsentative Bewegungszyklen, Vibrationsprüfungen oder Umweltexposition.
04
Inspektionsnach dem Ereignis.
Schließen Sie eine praktische Methode zur Schadensinspektion bei ungewöhnlichen Stopps, Zusammenstößen, Wartungsarbeiten oder Abnahmeprüfungen ein.
Die Grenzen des Roboter-OEMs, die tatsächlichen Lastfälle der Anwendung und die Akzeptanzkriterien des empfangenden Ingenieurs bleiben die maßgeblichen Referenzen. Eine nominale Faserqualität oder ein Beispiel eines Anbieters ist keine funktionale Qualifizierung.
Was beim Diskutieren eines Robotikprojekts zu berücksichtigen ist.
Eine nützliche Anfrage trennt das zu betrachtende Teil vom gesamten Automatisierungssystem. Teilen Sie mit, was bekannt ist, und kennzeichnen Sie, was noch eine Annahme ist.
01 · Anwendung & Robotermodell
Aufgabe, Roboter-Montageschnittstelle, gehandhabtes Objekt und ob das Ziel ein Link, ein Greiferrahmen, eine Sensorstütze oder eine EOAT-Struktur ist.
02 · Geometrie
CAD/STEP-Modell oder maßstabsgetreue Zeichnung, Montageumschlag, Bohr- und Passformen sowie Bereiche mit eingeschränktem Zugang.
03 · Betriebsbelastungen
Statische und Spitzenlasten, gesamte Werkzeug-/Objektmasse, Schwerpunkt, Beschleunigung, Bremsen und Annahmen zu Aufprall oder Notstopps.
04 · Akzeptanz
Zielwerkzeug-Spitzenablenkung, Ausrichtung oder Wiederholgenauigkeit, Inspektionsmethode, Arbeitszyklen und relevante Umwelteinflüsse.
05 · Kommerzieller Umfang
Geschätzte jährliche Menge, Zielsetzungen für Prototypen oder Serienproduktion, Anforderungen an Oberflächenbehandlung oder Montage sowie Einschränkungen durch Drittanbieter-Schnittstellen oder IP.
Unbekannte Lasten, Abmessungen oder Betriebsbedingungen sollten als Annahmen gekennzeichnet bleiben. Diese Unsicherheiten definieren die nächste ingenieurtechnische Frage; sie sollten nicht zu versprochenen Spezifikationen werden.
Robotic Kohlefaser: häufige ingenieurtechnische Fragen
Erhöht ein Kohlefaser-Endeffektor automatisch die Tragfähigkeit eines Roboters?
Nein. Das gesamte Werkzeug, das ergriffene Objekt, der Momentenarm, die Trägheit und die Grenzen des Roboterherstellers bestimmen, ob eine gegebene Last akzeptabel ist. Die Reduzierung der Masse eines strukturellen Bauteils ist nur ein Faktor.
Ist ein Kohlefaser-Roboterarm immer steifer als ein Aluminiumarm?
Nein. Die Steifheit hängt von Geometrie, Faserorientierung, Laminat, Verbindung und Lastrichtung ab. Vergleichen Sie komplette Teile unter denselben Biege-, Torsions- und Schnittstellenbedingungen.
Können Kohlefaser-Gripper Metallbefestigungen und -anschlüsse verwenden?
Sie können mit geklebten oder mechanischen Schnittstellen entworfen werden, oft einschließlich metallischer Lastübertragungselemente. Das Gelenk muss jedoch auf lokale Lager-, Klemmbelastungen und Betriebslasten überprüft werden.
Ist kunststofffüllendes 3D-Druckmaterial dasselbe wie eine laminierte Kohlefaserstruktur?
Nicht unbedingt. Faserlänge und -orientierung, Polymer, Prozess und die resultierenden Teileigenschaften können erheblich variieren. Der gewünschte Lastpfad und der Qualifizierungsplan bestimmen, was angemessen ist.
NÄCHSTER INGENIEURTECHNISCHER SCHRITT
Anwendungsanforderungen besprechen
Identifizieren Sie das bewegliche Element und die vollständige Schnittstelle, teilen Sie seinen Lastfall und die Akzeptanzmethode mit und kennzeichnen Sie die Annahmen, die noch gemessen werden müssen. Das ist die Basis für den Vergleich eines Kohlefaser-Konzepts mit der metallischen Referenz.